Tag
#具身智能
11-13
人工智能
41 分钟前
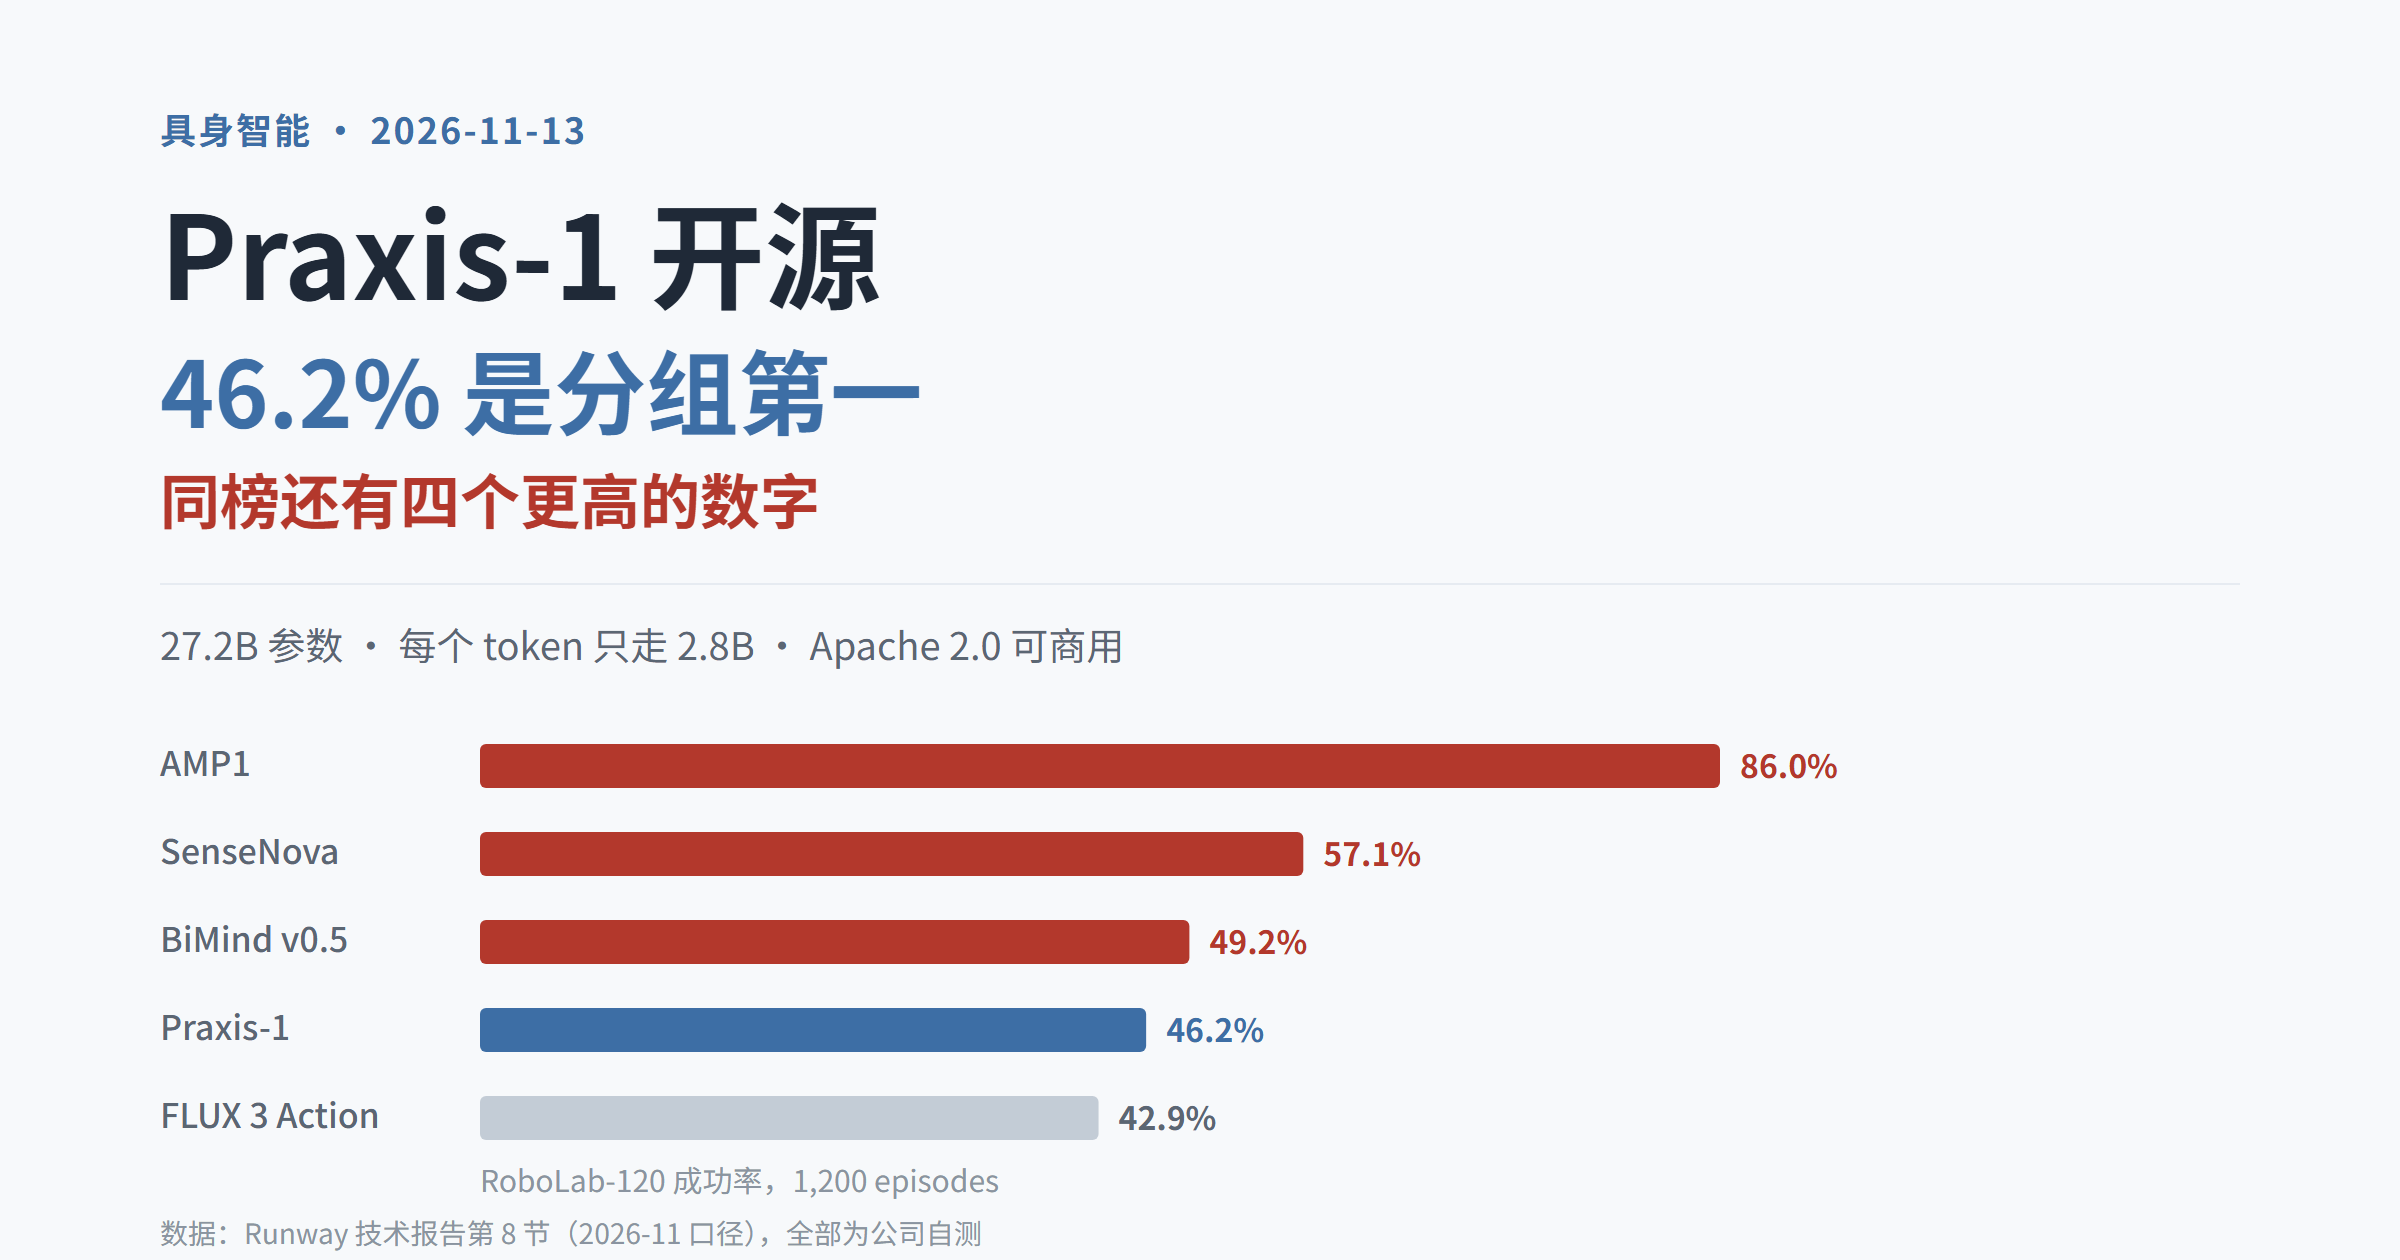
Praxis-1 开源:46.2% 是分组第一,同榜四个更高
Runway 把 27B 世界动作模型 Praxis-1 按 Apache 2.0 放出,官方称 RoboLab-120 双料第一。定语成立,但同一张表上还有 4 个更高的数字,最高 86%。本文拆开 27.2B 里活跃的 2.8B、1.6 秒一块的延迟账,以及中训练第 5 个点不涨的原因。
Runway 官方发布稿与技术报告(2026-11-11)
约 7 分钟
6 阅读
开源模型部署许可协议
11-12
人工智能
17 小时前
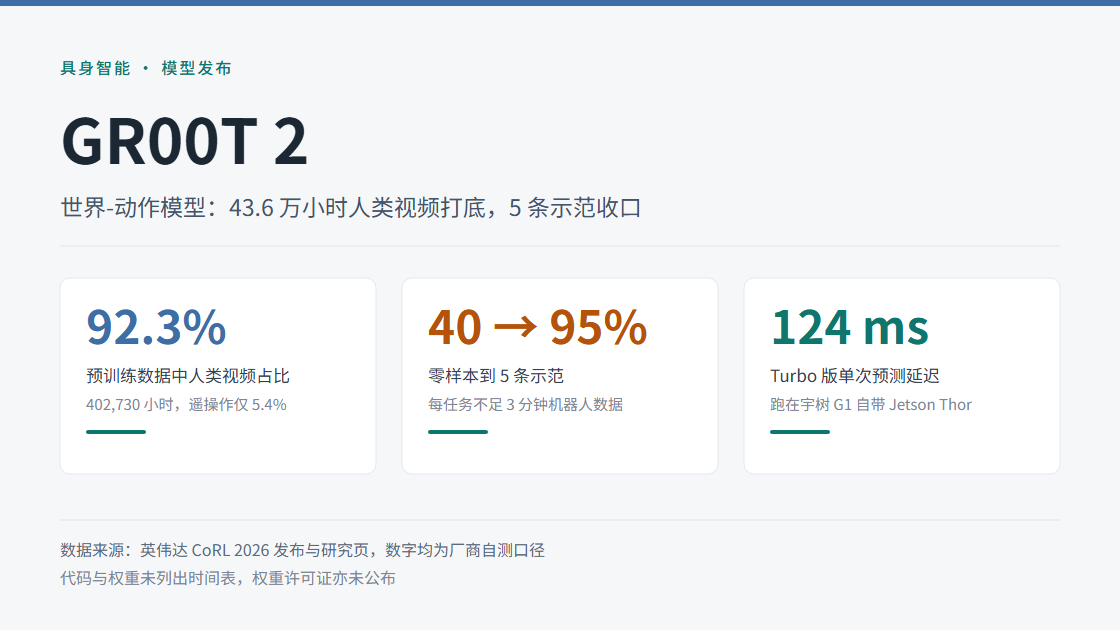
英伟达 GR00T 2:43 万小时视频,只换来 40% 零样本
英伟达在 CoRL 2026 发布 GR00T 2 世界-动作模型,预训练 43.6 万小时数据里 92.3% 是人类视频。零样本成功率 40%,一条示范到 71%,五条到 95%;而智能体等待占回合 38%,把有效吞吐压到 59%。
英伟达 GR00T 2 研究页与白皮书(CoRL 2026),数字为厂商自测口径
约 6 分钟
11 阅读
评测方法开源模型模型发布
11-11
人工智能
1 天前
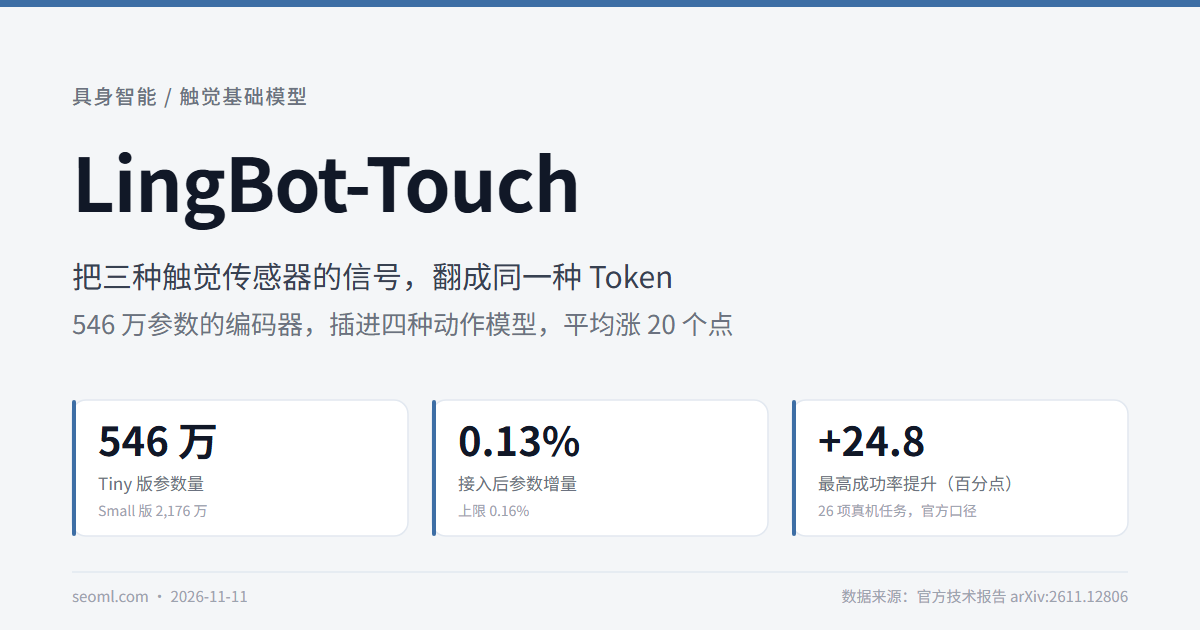
LingBot-Touch:0.13% 参数换 25 个点
蚂蚁灵波开源触觉基础模型,用 4983 小时真实触觉数据训出 546 万参数的编码器,插进四种动作模型平均涨 20 个点。拆开看它凭什么跨传感器通用,以及开源只开到哪一层。
灵波科技技术报告与项目页,央广网、DoNews 转述核对,Humanoids Daily 独立报道
约 6 分钟
10 阅读
技术决策评测方法开源模型
11-11
人工智能
1 天前
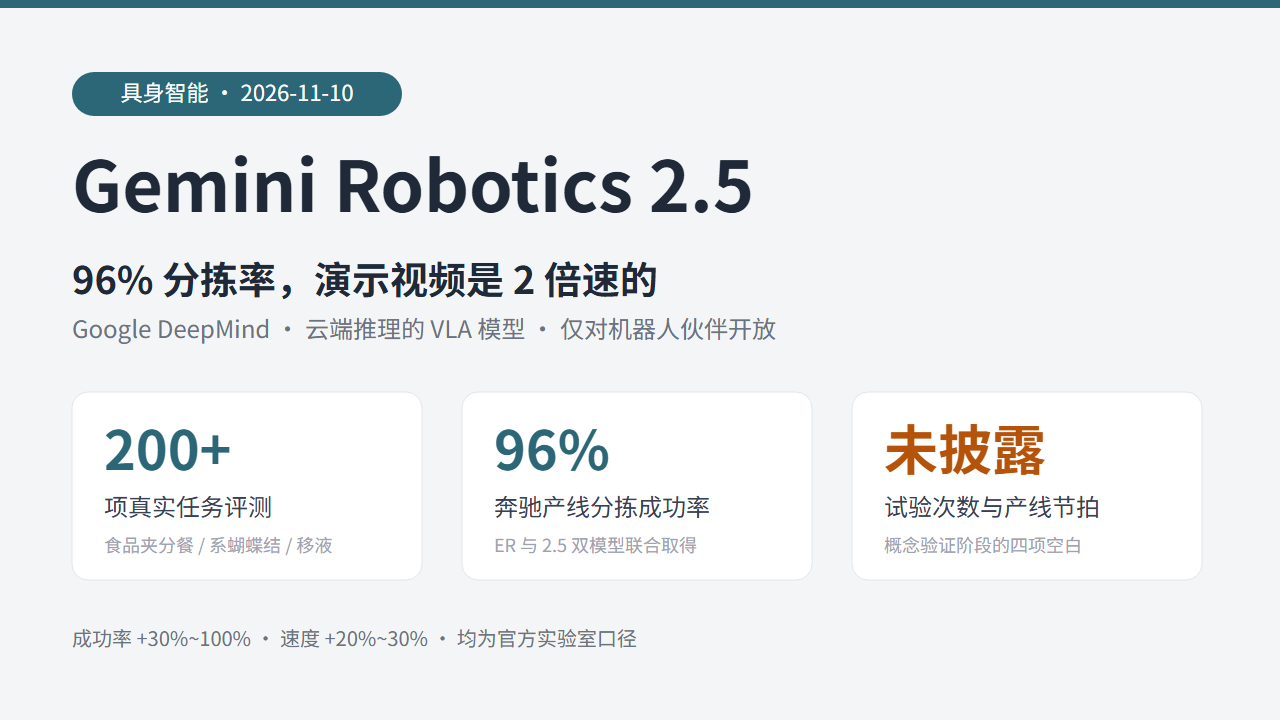
Gemini Robotics 2.5:96% 分拣率与四项空白
11 月 10 日 DeepMind 发布 VLA 模型 Gemini Robotics 2.5,奔驰产线分拣成功率 96%。本文逐项对照官方口径,指出四项未披露数据与云端推理带来的延迟门槛。
Google DeepMind 官方博客 / Ars Technica(综合核对)
约 5 分钟
10 阅读
Google多模态行业观察